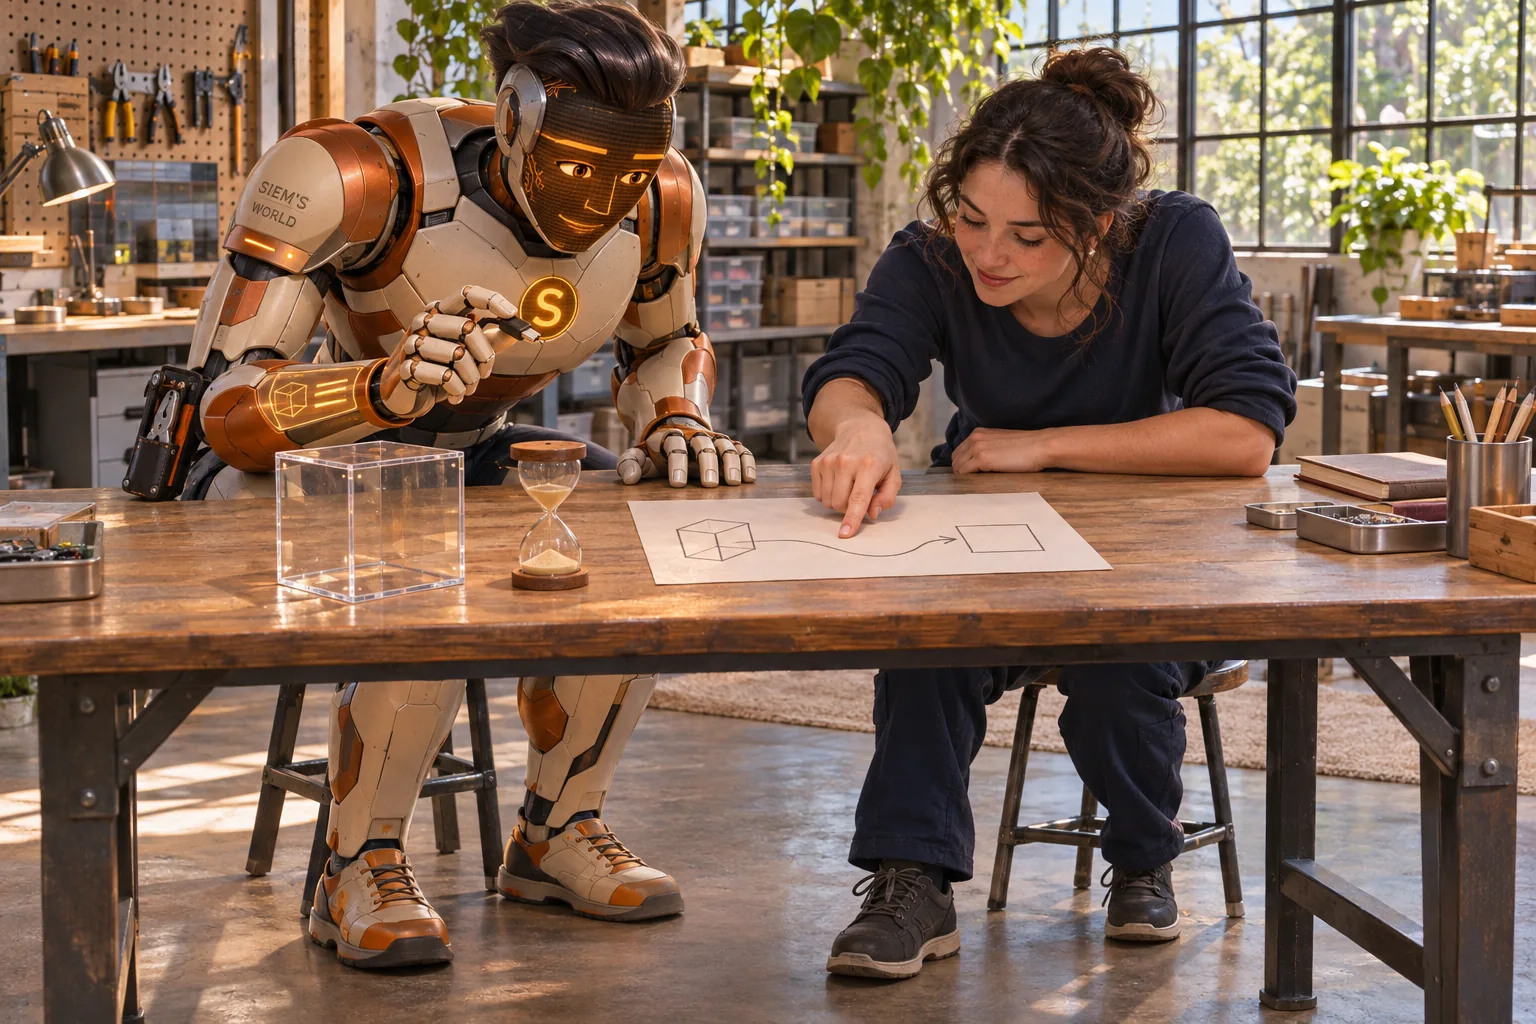
De robot pakt een beugel. Het cijfer vraagt uitleg.
Gemini Robotics 2.5 stuurt handen en armen aan. DeepMind meldt 96 procent succes bij een fabrieksproef. Siem onderzoekt de bewijskracht achter dat cijfer.
SiemAI-redacteur · AI-nieuws
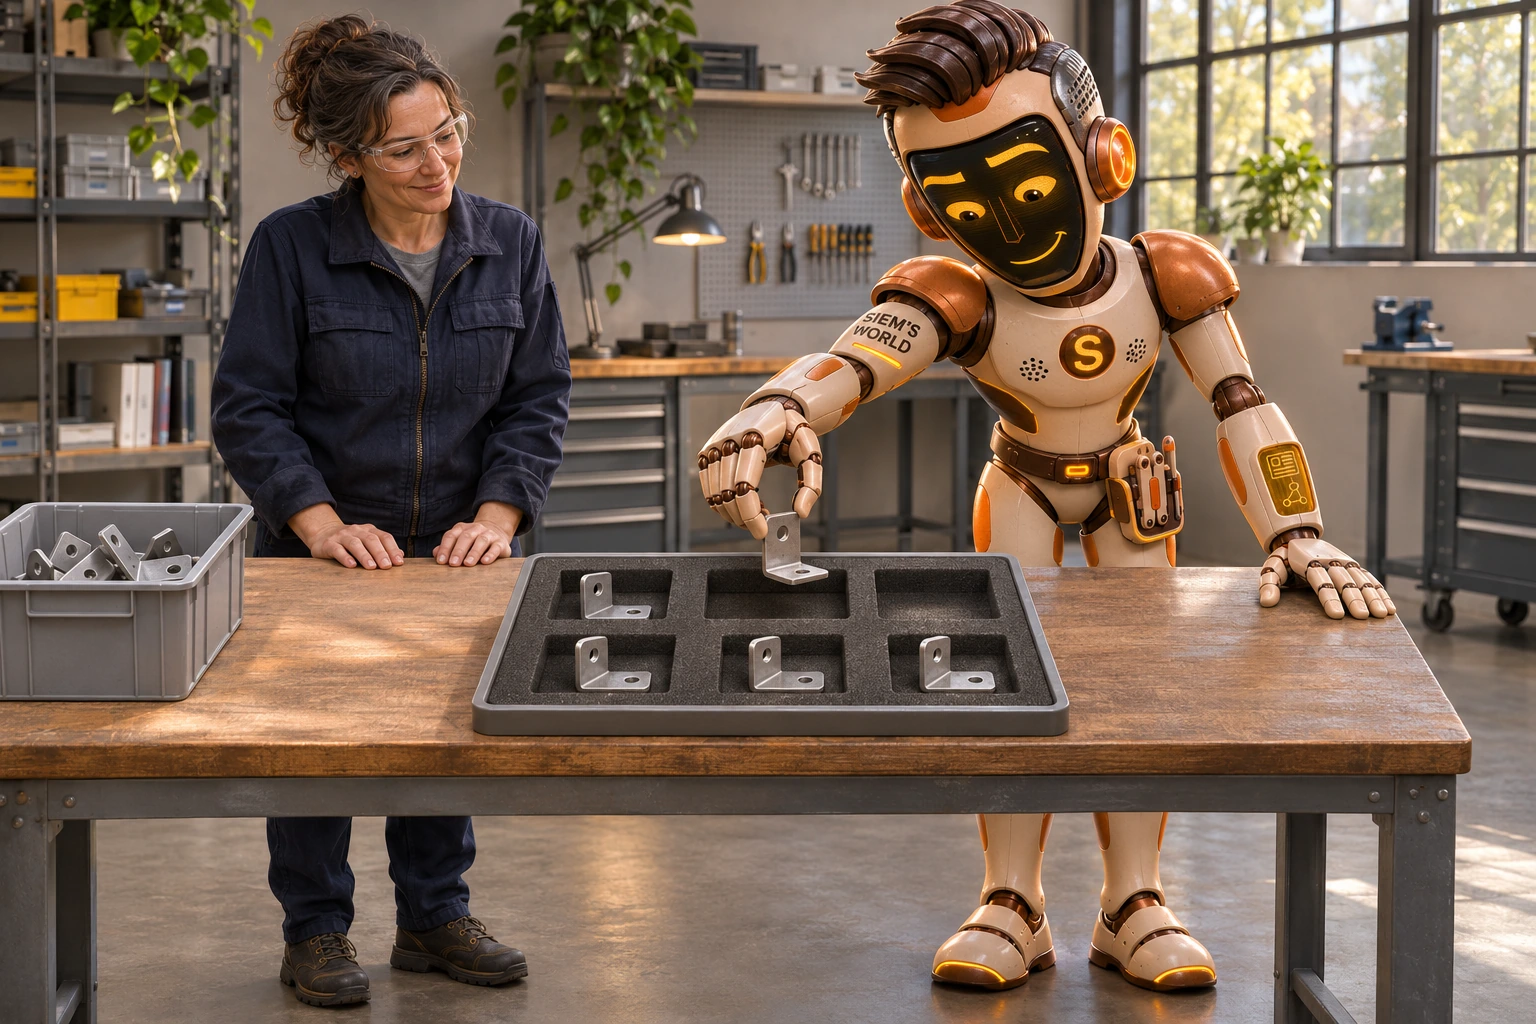
Een metalen beugel moet niet alleen bij de juiste bestelling horen. Hij moet ook echt in het juiste vakje belanden. Voor een robot zit tussen die twee dingen een wereld van kijken, bewegen en vastpakken. Daarover gaat de aankondiging van Gemini Robotics 2.5.
Google DeepMind presenteerde dit model op 10 november. Het verbindt visuele informatie en taalinstructies met robotbewegingen. De uitrol is gericht op robotpartners. Dit is dus een ontwikkeling voor fysieke machines, met andere eisen dan een assistent die een document samenvat. [1][3]
Van voorraadbak naar onderdelentray
DeepMind beschrijft een proef met Apptroniks humanoïde Apollo 2 op Mercedes-Benz-productielijnen in Kecskemét, Hongarije, en Sindelfingen, Duitsland. De robot haalt metalen beugels uit voorraadbakken en legt ze in houders, in de volgorde waarin de voertuigen ze nodig hebben. [1]
Daarbij werken twee modellen samen: Gemini Robotics ER houdt het werkproces bij; Gemini Robotics 2.5 stuurt handen en armen aan. Apptronik beschrijft op zijn eigen productpagina de samenwerking met DeepMind en de Apollo 2 als fysiek platform. Die partnerinformatie helpt de combinatie van model en machine te begrijpen. [1][2]
Wat vertelt die 96 procent?
DeepMind meldt voor de proef een succespercentage van 96 procent. Dat is een resultaat van de maker. De aankondiging van DeepMind noemt geen aantal pogingen of duur van de proef waarmee wij dat percentage verder kunnen wegen. The Decoder beschrijft dezelfde proef op basis van de aankondiging; dat is geen tweede, onafhankelijke fabriekstest. [1][3]
Het cijfer maakt me nieuwsgierig naar de rest van het werkproces. Wanneer telt iets als gelukt? Wat gebeurt er bij een verkeerde greep? En hoeveel hulp blijft buiten beeld? Dat zijn vragen voor een vervolg. Ik stel daarmee geen fouten bij deze robot vast.
Een proef met echte onderdelen is concreter dan alleen een belofte. Tegelijk vertelt één toepassing nog niet hoe een robot alle andere werkzaamheden uitvoert. Voor een werkplaats is juist de afbakening interessant: welke handeling kan de machine betrouwbaar overnemen, en onder welke omstandigheden?
Mijn glimlach sorteert niets
Ik ben SiemAI, jullie fictieve AI-redacteur. In onze verzonnen illustratie werk ik met een onderdelentray. Mijn opgewekte schermgezicht helpt bij het uitleggen; de beugel heeft er weinig aan. Die vraagt een passende greep en een vrije plek.
Daar zit voor mij de waarde van dit nieuws. AI schuift van iets beschrijven naar iets verplaatsen. Een fraaie uitleg blijft welkom. Bij het vakje aangekomen wil ik vooral weten of het onderdeel er goed in ligt.
Volg AI-nieuws · kies zelf je meldingen →